Filippo Cavallo – Università di Firenze
Talk: “Human-Centred Service Robotics for Assistance and Rehabilitation: From Personalised Human Modelling and Interaction to Real-World Deployment”
Data e Ora: 23 Ottobre 2026, 9:30-10:00
Dove: Aula Magna (Piano +3, Palazzina A/B)
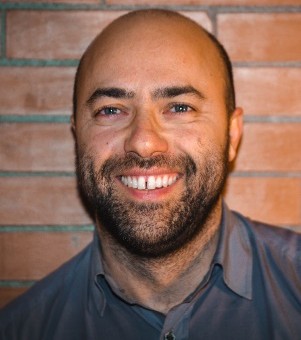
Filippo Cavallo è Professore Associato di Robotica Biomedica e Biomeccatronica presso l’Università di Firenze, Dipartimento di Ingegneria Industriale, Firenze, Italia. Ha conseguito la laurea magistrale in Ingegneria Elettronica, con specializzazione in bioingegneria, presso l’Università di Pisa, Italia, e il dottorato di ricerca in Bioingegneria presso l’Istituto di BioRobotica della Scuola Superiore Sant’Anna, Pisa, Italia. Dal 2007 al 2013 è stato ricercatore Post-Doc e, dal 2013 al 2019, ha ricoperto i ruoli di ricercatore, responsabile e direttore scientifico dell’Assistive Robotics Lab presso l’Istituto di BioRobotica della Scuola Superiore Sant’Anna. Dal 2020 è professore associato di Robotica Biomedica e Biomeccatronica presso l’Università di Firenze e professore affiliato presso l’Istituto di BioRobotica della Scuola Superiore Sant’Anna. Gli obiettivi della sua ricerca sono promuovere e valutare nuove forme di robotica di servizio per un invecchiamento attivo e sano, nonché identificare e validare paradigmi sanitari innovativi per le malattie neurodegenerative e croniche, con particolare attenzione alla prevenzione e al sostegno al declino fisico e cognitivo. Le principali sfide scientifiche e tecnologiche riguardano la robotica sociale, l’interazione uomo-robot, i sensori indossabili, l’Internet delle cose e l’intelligenza artificiale per applicazioni sanitarie e di robotica di compagnia. Ha partecipato a vari progetti nazionali ed europei ed è autore di oltre 180 articoli pubblicati in atti di convegni e riviste ISI.
Outline del Talk
La robotica e le tecnologie correlate stanno creando nuove opportunità per supportare le persone nella vita quotidiana, a casa, negli ambienti urbani e sul posto di lavoro. Queste opportunità comportano sfide scientifiche multidisciplinari all’incrocio tra ingegneria, neuropsicologia e assistenza clinica, in particolare nell’ambito delle malattie neurodegenerative e croniche. Una questione centrale è come i robot possano comprendere le persone e adattare la loro assistenza alle esigenze in continua evoluzione. Attingendo alla ricerca condotta presso il Laboratorio di Biomedicina e Robotica dell’Università di Firenze, tale talk esplora come l’analisi del movimento e del comportamento umano, la modellizzazione personalizzata e l’interazione uomo-robot possano far progredire la robotica di servizio per l’assistenza e la riabilitazione, con particolare attenzione all’assistenza sanitaria e all’invecchiamento attivo e in buona salute. La conferenza esamina poi la transizione verso la robotica agentica, in cui percezione, ragionamento e pianificazione consentono un’assistenza adattiva e sensibile al contesto. Particolare attenzione è riservata all’implementazione in contesti reali, affrontando temi quali l’affidabilità, l’accettazione da parte degli utenti e una valutazione significativa. Si conclude con un programma di ricerca per sistemi robotici incentrati sull’uomo in grado di supportare le persone nel lungo periodo.
Lorenzo Masia – Technische Universität München
Talk: “Embodied Intelligence for Human Augmentation and Collaborative Robotics”
Data e Ora: 23 Ottobre 2026, 15:30-16:00
Dove: Aula Magna (Piano +3, Palazzina A/B)
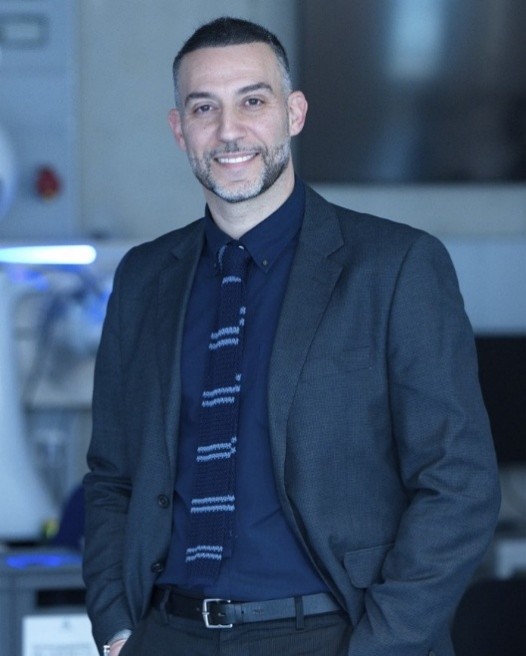
Lorenzo Masia (Roma, 1977) ha iniziato la sua carriera nel campo dell’Ingegneria Meccanica, conseguendo la laurea presso l’Università degli Studi di Roma “La Sapienza” nel 2003 e il dottorato di ricerca presso l’Università degli Studi di Padova nel 2007. I suoi primi passi nel mondo della robotica sono stati segnati da un’esperienza di due anni presso il Newman Lab for Biomechanics and Human Rehabilitation del Massachusetts Institute of Technology (MIT). Successivamente ha ricoperto il ruolo di Team Leader presso l’Istituto Italiano di Tecnologia (IIT), nel Dipartimento di Robotics, Brain and Cognitive Sciences. Nel 2013 è diventato Ricercatore presso la Nanyang Technological University di Singapore, nella School of Mechanical & Aerospace Engineering, dove ha lavorato fino al 2018. In seguito ha proseguito la sua carriera presso l’Università di Twente, ricoprendo il ruolo di Professore Associato in Biodesign. Dal 2019 al 2024, il Prof. Masia è stato presso l’Università di Heidelberg, in Germania, dove ha ricoperto il ruolo di Professore Ordinario in Biorobotics & Medical Technology. In questo periodo ha fondato l’ARIES Lab, dedicato alla ricerca nel campo della robotica assistiva e degli exosuit interattivi, presso l’Institute of Computer Engineering (ZITI). Dal 1° ottobre 2024, è Professore di “Intelligent Bio-Robotic Systems” e Direttore Esecutivo del Munich Institute for Robotics and Machine Intelligence (MIRMI) presso la Technical University of Munich (TUM), uno dei più prestigiosi istituti di ricerca al mondo nel campo della robotica. Durante la sua direzione presso la TUM, insieme all’azienda tedesca Neura Robotics, ha promosso la realizzazione del NEURA TUM RoboGym, un investimento multimilionario destinato alla creazione del più grande centro europeo per la formazione e la raccolta di dati per l’Industrial AI e la robotica umanoide. Dopo la sua apertura, prevista per ottobre 2026, il Prof. Masia ne assumerà il ruolo di Direttore. Il lavoro del Prof. Masia ha ottenuto un ampio riconoscimento internazionale, testimoniato da numerosi premi ricevuti in occasione delle principali conferenze internazionali nei settori della biorobotica e della riabilitazione robotica, tra cui due IEEE Best Paper Awards e tre IEEE Best Student Paper Awards, oltre ad altri riconoscimenti. Parallelamente alle attività di ricerca e insegnamento, il Prof. Masia ricopre importanti incarichi editoriali presso prestigiose riviste scientifiche, tra cui IEEE Transactions on Robotics, IEEE Robotics and Automation Letters, IEEE Transactions on Neural Systems and Rehabilitation Engineering, Journal of NeuroEngineering and Rehabilitation e Wearable Technologies. Ha inoltre svolto ruoli di primo piano nell’organizzazione di importanti conferenze IEEE RAS nel settore, ricoprendo anche il ruolo di General Chair della conferenza IEEE RAS EMBS BIOROB 2024, tenutasi dall’1 al 4 settembre 2024 a Heidelberg, in Germania.
Outline del Talk
L’embodied intelligence non è confinata agli algoritmi, ma emerge dall’interazione dinamica tra il corpo umano, il sistema robotico, il compito da svolgere e l’ambiente circostante. La presentazione propone una visione dell’embodied intelligence incentrata sull’essere umano, nella quale robot indossabili e robot collaborativi agiscono come partner simbiotici, potenziando le capacità umane e, al tempo stesso, preservando l’autonomia, l’adattabilità e la partecipazione attiva della persona. La prima parte si concentra sui robot indossabili soft, o exosuit: dispositivi leggeri, simili a capi di abbigliamento, progettati per funzionare come uno strato esterno di muscoli anziché come strutture scheletriche rigide. Il loro sviluppo viene analizzato attraverso tre pilastri strettamente interconnessi: attuazione, controllo e consapevolezza. Meccanismi avanzati a trasmissione tramite cavi e tendini, sistemi di rilevamento fisiologico e biomeccanico, controllo mioelettrico adattivo, tracciamento magnetico e stima delle fasi del cammino consentono di personalizzare l’assistenza in base alle esigenze e alle capacità di ciascun utilizzatore. La visione artificiale e il controllo context-aware permettono inoltre agli exosuit di riconoscere le transizioni tra diverse attività — tra cui camminare, salire le scale, sedersi, alzarsi e correre — e di adattare l’assistenza in tempo reale. La presentazione estende quindi il concetto di embodied intelligence dall’aumento delle capacità umane attraverso dispositivi indossabili alla robotica collaborativa. Viene introdotta una nuova generazione di celle di lavoro collaborative nelle quali exosuit, tecnologie di sensing e cobot scambiano informazioni in modo bidirezionale. I sistemi indossabili forniscono informazioni sulle intenzioni, la postura, i movimenti e lo sforzo fisico dell’essere umano, mentre il cobot adatta il proprio comportamento alle capacità dell’utilizzatore e alle sue condizioni fisiologiche in evoluzione. Combinando sensori indossabili, motion capture markerless, localizzazione magnetica e controllo robotico human-aware, questo approccio supera la semplice coesistenza tra uomo e robot, avvicinandosi a una vera collaborazione fisica tra esseri umani e robot. Infine, la presentazione introduce il TUM–NEURA RoboGym, diretto dal Prof. Lorenzo Masia e dal Prof. Achim Lilienthal. Situato presso l’aeroporto di Monaco, questo grande ambiente di ricerca e innovazione è dedicato alla Physical AI e alla robotica human-centred. Il RoboGym integra robot umanoidi, collaborativi e mobili con sistemi di sensing multimodale, teleoperazione, simulazione e calcolo ad alte prestazioni, con l’obiettivo di generare dati robotici reali e addestrare modelli fondazionali per la robotica. Collegando la ricerca scientifica con le applicazioni industriali, il RoboGym offre una piattaforma unica per accelerare l’innovazione nel settore manifatturiero e nella collaborazione uomo–robot.
Elena De Momi – Politecnico di Milano
Talk: “Beyond Automation: Designing Trustworthy Autonomy in Surgery”
Data e Ora: 24 Ottobre 2026, 9:00-9:30
Dove: Aula Magna (Piano +3, Palazzina A/B)
Elena De Momi ha conseguito la laurea magistrale in Ingegneria Biomedica nel 2002 e il dottorato di ricerca in Bioingegneria nel 2006; attualmente è Professore Ordinario presso il Dipartimento di Elettronica, Informatica e Bioingegneria (DEIB) del Politecnico di Milano. È co-fondatrice del Laboratorio di Neuroingegneria e Robotica Medica, istituito nel 2008, di cui è responsabile della sezione di Robotica Medica. Membro Senior dell’IEEE, è attualmente Senior Editor dell’Int. Journal of Robotics Research, editor della rivista IEEE Transactions on Robotics ed associate editor della rivista Robotics and Automation Letters e IEEE Transactions on Biomedical Engineering. È stata Publication Chair e Co-Chair dell’IEEE ICRA 2019, 2023 e 2024, Program Chair di IROS 2025 e Chair di ICRA 2029, che si terrà a Milano. È responsabile del corso di laboratorio e del corso di Robotica medica, dei corsi di Gestione delle tecnologie sanitarie e Ospedale intelligente del corso di laurea magistrale in Ingegneria biomedica presso il Politecnico di Milano e del corso di Robotica sanitaria e invecchiamento attivo presso MEDTEC (Università Humanitas); fa inoltre parte del comitato direttivo del corso di dottorato in Bioingegneria e del Dottorato nazionale in Robotica e Macchine intelligenti.
Outline del Talk
La robotica chirurgica sta vivendo una rapida espansione, ma i sistemi attualmente impiegati in ambito clinico rimangono prevalentemente controllati dal chirurgo. Il passaggio da una maggiore destrezza a un’autonomia significativa non rappresenta quindi solo una sfida tecnica: richiede un’attenta ridefinizione delle modalità con cui percezione, processo decisionale, azione e responsabilità clinica vengono condivise tra esseri umani e macchine. Questo intervento esamina il percorso verso la chirurgia autonoma attraverso tre filoni di ricerca correlati. In primo luogo, l’intelligenza chirurgica può migliorare l’interpretazione della scena, ad esempio identificando aree della mucosa non esaminate e supportando la navigazione durante la colonscopia. In secondo luogo, l’aumento delle capacità sensibile al contesto può supportare i chirurghi attraverso la guida per immagini, il tracking, la realtà aumentata e il controllo condiviso in procedure impegnative quali la linfadenectomia e la chirurgia della colonna vertebrale. In terzo luogo, l’automazione a livello di compito nella microchirurgia illustra sia le potenzialità delle competenze robotiche apprese sia la difficoltà di dimostrare prestazioni sicure e affidabili al di fuori di contesti controllati. Questi esempi stimolano un programma di ricerca più ampio. I sistemi chirurgici autonomi devono rappresentare l’incertezza, adattarsi alla variabilità anatomica e procedurale, rilevare i guasti e riprendersi da essi, nonché trasferire l’autorità in modo sicuro tra il sistema e l’équipe chirurgica. Il progresso dipende anche da dati clinici rappresentativi e ben gestiti, da parametri di riferimento condivisi, da prove indipendenti di sicurezza ed efficacia, nonché dall’attenzione a pregiudizi, allucinazioni, sostenibilità e accesso equo. L’obiettivo non è quello di riprogettare la sala operatoria in funzione del robot, né di sostituire il giudizio clinico. Si tratta piuttosto di sviluppare assistenti affidabili e integrati che si adattino a flussi di lavoro clinici incentrati sull’uomo, amplino le capacità degli esperti e contribuiscano a rendere l’assistenza chirurgica di alta qualità più sicura e accessibile.