Le demo di I-RIM 3D 2026 offriranno ai visitatori l’opportunità di vedere e sperimentare dal vivo alcune delle più recenti tecnologie nel campo della robotica e delle macchine intelligenti. Il programma prevede otto demo, proposte da università e centri di ricerca, che presenteranno soluzioni innovative attraverso dimostrazioni dal vivo:
LIVE DEMO 01
ADD-MATE – Dispositivo di assistenza intuitivo e adattivo per la mobilità in carrozzina manuale
Valerio Cornagliotto, Michele Polito, Stefano Pastorelli
Politecnico di Torino
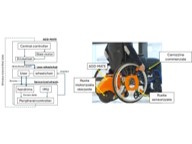 ADD-MATE è un dispositivo di servoassistenza per carrozzine manuali che interpreta l’intenzione di movimento dell’utilizzatore e fornisce supporto alla propulsione e alle manovre. Durante la demo, i visitatori potranno sperimentare direttamente la differenza tra la guida con e senza assistenza.
LIVE DEMO 02
ROSAIA: Vision-Guided Shape Control of a Four-Arm Continuum Robot for Soft-Touch Interaction
Albin Bajrami, Marcel Gabriel Lahoud, Nahuel Jose, Yasir Mehmood, Lorenzo D’Acierno, Farshad Nozad Heravi, Gabriele Marchello, Orietta Lanciano, Agustina Scaro, Ferdinando Cannella
Istituto Italiano di Tecnologia (IIT) / Agenzia Spaziale Italiana (ASI)
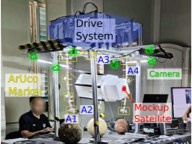 ROSAIA è un robot continuum a quattro bracci azionati mediante tendini, sviluppato per il contatto e la presa delicata. Attraverso un’interfaccia uomo-macchina, i visitatori potranno selezionare diverse configurazioni del robot, che vengono eseguite grazie a un sistema di percezione visiva e controllo basato su AI.
LIVE DEMO 03
AUROVAS – Autonomous Robotic System for Vascular Ultrasound Screening
Saverio Farsoni, Jacopo Rizzi, Andrea D’Antona, Marco Roma, Marcello Bonfè, Giulia Baldazzi, Anselmo Pagani, Paolo Zamboni, Alessandro Bertagnon
Università degli Studi di Ferrara
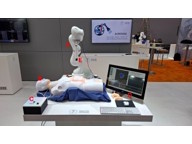 AUROVAS è un sistema robotico autonomo per l’esecuzione di esami ecografici vascolari. Un robot collaborativo dotato di sonda ecografica opera su un phantom anatomico realistico, combinando analisi delle immagini basata su AI, pianificazione autonoma del movimento e controllo della forza. La demo mostra l’applicazione di queste tecnologie a diverse procedure di screening vascolare.
LIVE DEMO 04
Nino: A Social Media Robot for Public Engagement
Francesco Iotti, Michele Lisi, Yuri De Santis, Franco Angelini, Manolo Garabini
Centro di Ricerca E. Piaggio, Università di Pisa
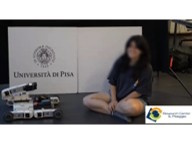 Nino è un robot sociale mobile progettato per interagire con i visitatori in ambienti pubblici ed educativi. Durante la demo si muoverà nello spazio espositivo e coinvolgerà il pubblico in brevi interviste conversazionali sulla robotica e sull’interazione uomo-robot, combinando navigazione, percezione e capacità di interazione.
LIVE DEMO 05
Tele–Arm Wrestling: An Interactive Human–Robot Challenge through Real-Time Tele-Impedance Control
Salvatore Maria Li Gioi, Francesco Cocco
Università Campus Bio-Medico di Roma
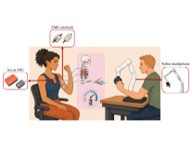 Una sfida di braccio di ferro mediata da un robot permette al pubblico di sperimentare direttamente teleoperazione e controllo di impedenza. Il movimento e la rigidezza del robot vengono modulati in tempo reale sulla base dei movimenti e dell’attività muscolare del teleoperatore, creando un’interazione fisica immediata tra persona e robot.
LIVE DEMO 06
Quadruped Robots in Action: from Teleoperation to Natural Language Interaction
Victor Barasuol, Giulio Turrisi, Yonas Tefera, Marco Carega, Valerio Belli, Giovanni Minelli, Antonio Langella, Claudio Semini
Istituto Italiano di Tecnologia (IIT)
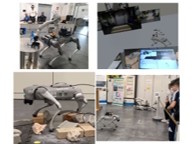 Due robot quadrupedi mostrano differenti modalità di interazione e controllo: dalla teleoperazione tramite realtà virtuale di un quadrupede dotato di braccio manipolatore all’interazione in linguaggio naturale con un robot assistito da AI. La demo presenta inoltre strategie di locomozione robuste, capaci di adattarsi anche alla perdita di funzionalità di uno o più arti.
LIVE DEMO 07
A Torque-Controlled Semi-Active Exoskeleton for Adaptive Gravity Compensation: Wearable and Benchtop Demonstrations
Francesco Pascucci, Eldison Dimo, Mario Sedilesu, Elia Tonoli, Andrea Montanari, Andrea Calanca
University of Verona / University of Padua
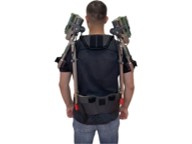 La demo presenta un sistema semi-attivo per la compensazione adattiva della gravità attraverso due dimostratori interattivi: un prototipo da banco e un esoscheletro indossabile per le spalle. I visitatori potranno interagire con entrambi i sistemi e sperimentare direttamente come l’assistenza si adatti alle variazioni di carico e postura.
LIVE DEMO 08
Collaborating with a Service Robot – Demonstrating Prosocial Behaviors in Human-Robot Collaboration
Elisa Foderaro, Christian Tamantini, Alessandro Umbrico, Andrea Orlandini
Consiglio Nazionale delle Ricerche (CNR-ISTC), Roma
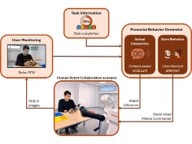 La demo esplora il ruolo dei comportamenti sociali nella collaborazione uomo-robot. Il robot di servizio TIAGo collabora con il visitatore in un semplice compito di manipolazione, utilizzando lo sguardo e brevi messaggi contestuali generati da un modello linguistico locale per accompagnare le diverse fasi dell’interazione.